Proyectos públicos Texas Ranger
Sistemas embebidos · Robótica
Texas Ranger
Robot terrestre teleoperado con cámara, telemetría, triangulación por láser y doble torreta de disparo. Primer premio de robótica en Campus Party 2010.
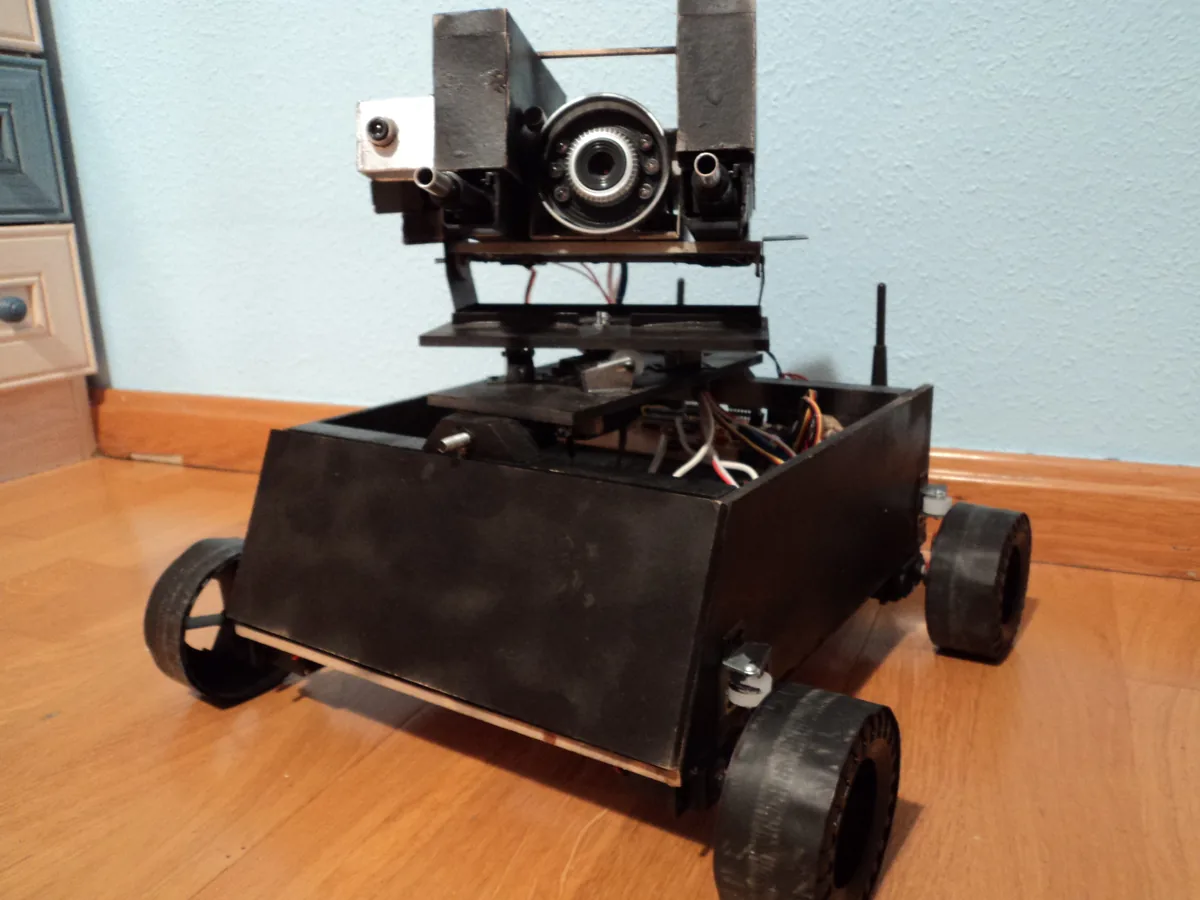
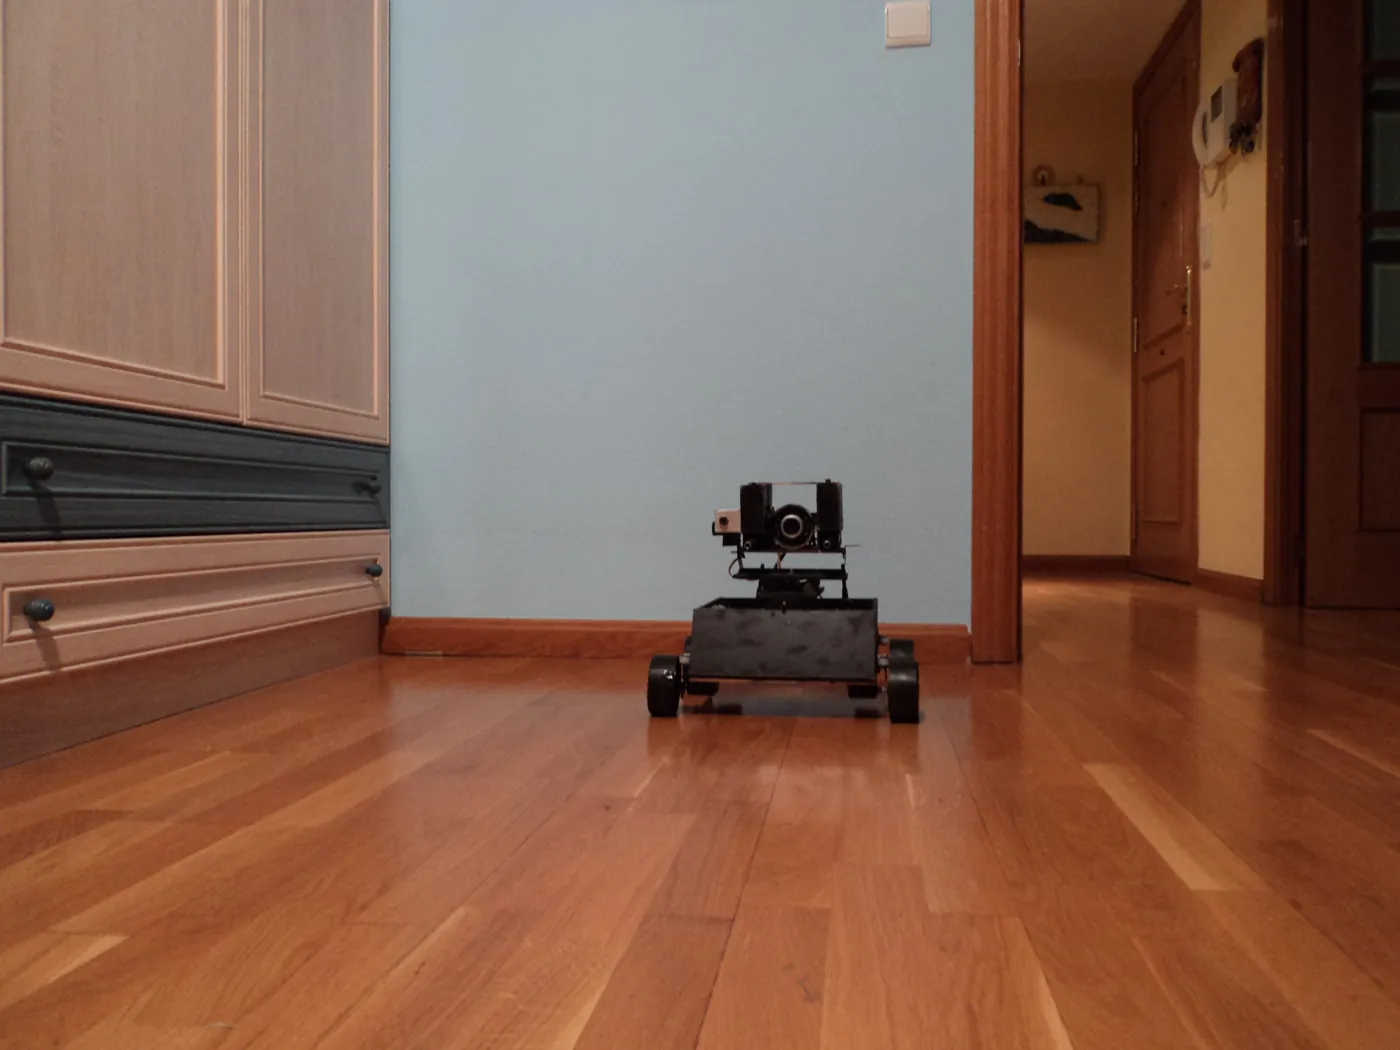
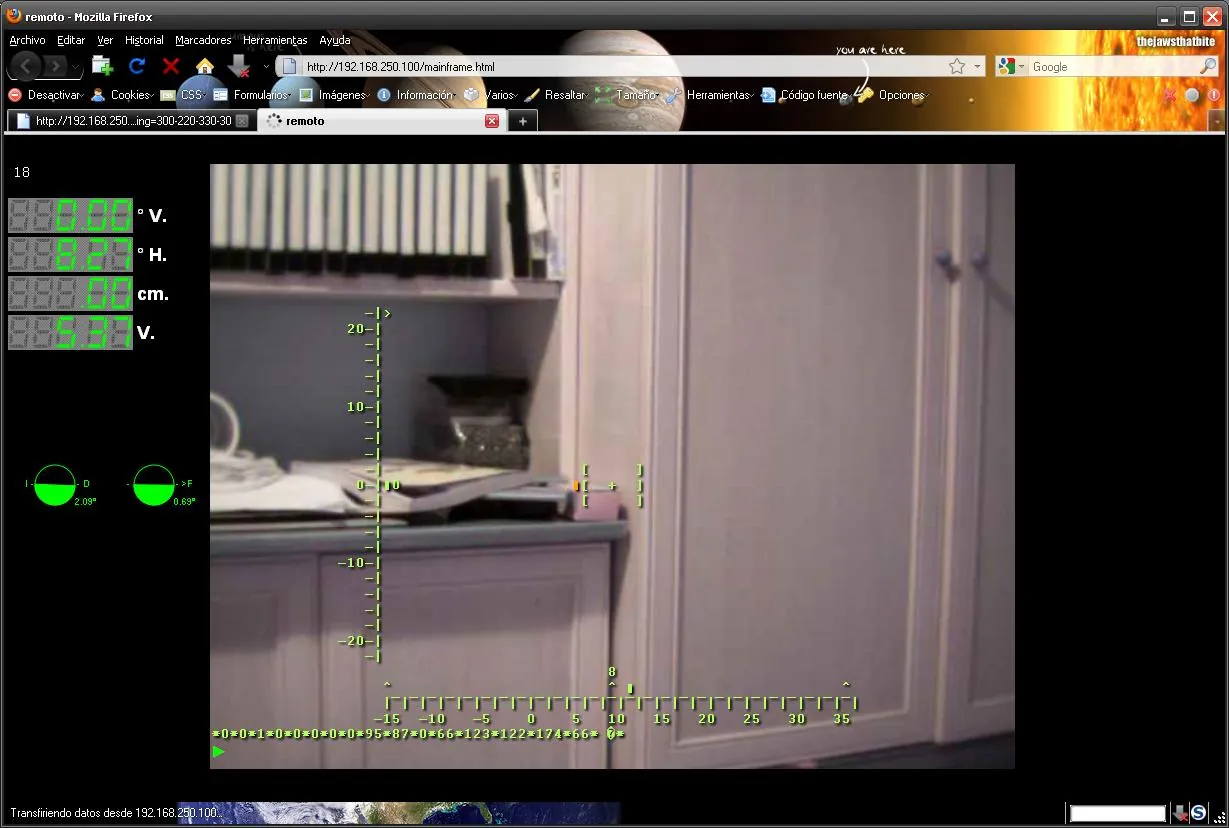
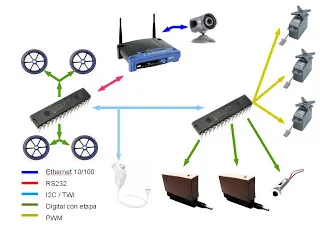
Texas Ranger es un vehículo terrestre teleoperado montado sobre un router Linksys WRT54GL, que aporta la conectividad WiFi y el puerto serie desde el que se controla todo lo demás. Una cámara a bordo da visión en primera persona y permite conducirlo de forma remota.
Dos microcontroladores PIC16F876 gestionan los servos y la telemetría, y un par de sensores de Wii compensan la inclinación para estabilizar la torreta. Monta triangulación por láser para medir distancias y una doble torreta de disparo orientable.
Es, en esencia, el mismo concepto que los robots terrestres teleoperados y armados que hoy se despliegan en campos de batalla y ejércitos modernos: control remoto, cámara, medición de distancias por láser y torretas de disparo.
Ganó el primer premio de robótica en Campus Party 2010 y fue el punto de partida de toda la plataforma TRRP. Apareció en Hackaday en 2011.